Loading...
Searching...
No Matches
Test Class Reference
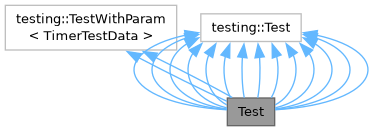
Inheritance diagram for Test:
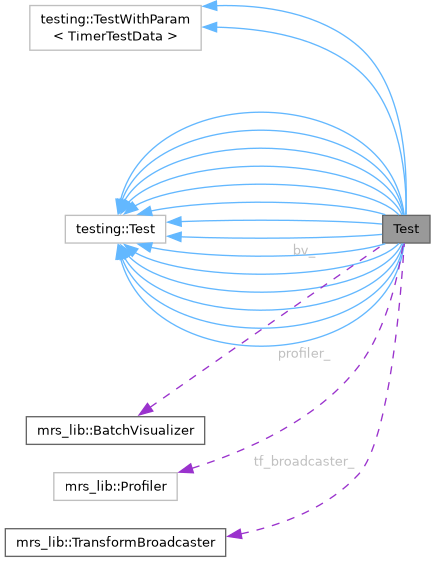
Collaboration diagram for Test:
Static Public Member Functions | |
| static void | SetUpTestSuite () |
| static void | TearDownTestSuite () |
Protected Member Functions | |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | test_batch_visualizer_init (const std::string &viz_topic_name_, const std::string &viz_ns_name_, const double point_scale=0.02, const double line_scale=0.04) |
| void | test_batch_visualizer_msg (const int marker_idx, const std::vector< std::tuple< double, double, double > > &points, const std::vector< std::tuple< double, double, double, double > > &colors, std::size_t point_marker_vec_size=1, std::size_t line_marker_vec_size=2, std::size_t triangle_marker_vec_size=3) |
| std::tuple< double, double, double > | point_to_tuple (const geometry_msgs::msg::Point &point) |
| std::tuple< double, double, double, double > | color_to_tuple (const std_msgs::msg::ColorRGBA &color) |
| std::vector< std::tuple< double, double, double > > | make_vector_tuple (const std::vector< geometry_msgs::msg::Point > &points) |
| std::vector< std::tuple< double, double, double, double > > | make_vector_tuple (const std::vector< std_msgs::msg::ColorRGBA > &colors) |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| template<typename ExecutorType = rclcpp::executors::MultiThreadedExecutor> | |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | SetUp () override |
| void | spin () |
| void | TearDown () override |
| mrs_lib::TimerHandlerOptions | default_options () |
| void | initializeTimer (std::optional< mrs_lib::TimerHandlerOptions > opts_arg={}) |
| void | destroyTimer () |
| void | resetTestState () |
| void | timerCallback () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | initialize (const rclcpp::NodeOptions &node_options=rclcpp::NodeOptions()) |
| void | spin () |
| void | despin () |
| void | publish_transforms (const rclcpp::Time &t=rclcpp::Time(0)) |
| std::optional< geometry_msgs::msg::TransformStamped > | wait_for_tf (const std::string &from, const std::string &to, mrs_lib::Transformer &tfr, const rclcpp::Time &publish_t=rclcpp::Time(0), const rclcpp::Time &stamp=rclcpp::Time(0)) |
| bool | compare_gt_latlon (const geometry_msgs::msg::Point &tv, const geometry_msgs::msg::Point &rv, const char utm_zone[10], const bool ll2local) |
| bool | compare_gt_latlon (const quat_t &tv, const quat_t &rv, const char utm_zone[10], const bool ll2local) |
| template<typename T> | |
| bool | trytransform_latlon (const T &tv, mrs_lib::Transformer &tfr, const char utm_zone[10], const bool ll2local, const bool expect_ok) |
Protected Attributes | |
| rclcpp::Node::SharedPtr | node_ |
| rclcpp::executors::SingleThreadedExecutor::SharedPtr | executor_ |
| std::thread | main_thread_ |
| std::promise< bool > | finished_promise_ |
| std::future< bool > | finished_future_ |
| double | range_min_ = -20.0 |
| double | range_max_ = 20.0 |
| std::mt19937 | generator_ {10} |
| std::uniform_real_distribution | rand_dbl_ {range_min_, range_max_} |
| std::uniform_real_distribution | rand_percent_ {0.0, 1.0} |
| rclcpp::Subscription< visualization_msgs::msg::MarkerArray >::SharedPtr | sub_ |
| visualization_msgs::msg::MarkerArray::ConstSharedPtr | received_msg_ |
| BatchVisualizer | bv_ |
| std::string | viz_ns_name_ = "map" |
| std::string | viz_topic_name_ = "batch_viz" |
| int | batch_size_ = 4 |
| rcpputils::fs::path | test_resources_path {TEST_RESOURCES_DIRECTORY} |
| std::atomic< bool > | received_ = false |
| mrs_lib::Profiler | profiler_ |
| int | num_received = 0 |
| int | num_to_send = 1234 |
| rclcpp::Executor::SharedPtr | executor_ |
| std::atomic< bool > | timeouted_ = false |
| std::shared_ptr< mrs_lib::TimeoutManager > | tom_ |
| std::shared_ptr< std::atomic< bool > > | test_stop_from_cbk |
| double | rate_ |
| std::chrono::nanoseconds | callback_sleep_time_ |
| std::chrono::nanoseconds | max_drift_ |
| std::atomic< int > | n_cbks_ = 0 |
| bool | cbks_in_time_ = true |
| bool | null_cbk_ = false |
| std::atomic< bool > | callback_called_after_stopped_ = false |
| std::mutex | cbk_running_mtx_ |
| bool | timer_stop_called_from_callback_ = false |
| std::atomic< bool > | test_stop_from_cbk_ = false |
| std::shared_ptr< mrs_lib::MRSTimer > | timer_ |
| std::optional< rclcpp::Time > | last_time_callback_ |
| mrs_lib::TransformBroadcaster | tf_broadcaster_ |
| std::shared_ptr< tf2_ros::Buffer > | tf_buffer_ |
| std::shared_ptr< tf2_ros::TransformListener > | tf_listener_ |
| Eigen::Affine3d | local2local |
| Eigen::Affine3d | local2fcu |
| Eigen::Affine3d | local2utm |
| Eigen::Affine3d | fcu2cam |
The documentation for this class was generated from the following files:
- /home/runner/work/mrs_lib/mrs_lib/test/batch_visualizer/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/dynparam_mgr/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/param_loader/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/param_provider/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/profiler/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/publisher_handler/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/scope_timer/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/service_client_handler/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/service_server_handler/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/subscriber_handler/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/timeout_manager/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/timer_handler/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/transform_broadcaster/test.cpp
- /home/runner/work/mrs_lib/mrs_lib/test/transformer/test.cpp
