Loading...
Searching...
No Matches
msg_extractor.h File Reference
utility functions for getting stuff from ROS msgs More...
#include <mrs_msgs/msg/reference.hpp>#include <mrs_msgs/msg/reference_stamped.hpp>#include <mrs_msgs/msg/tracker_command.hpp>#include <nav_msgs/msg/odometry.hpp>#include <mrs_lib/attitude_converter.h>Include dependency graph for msg_extractor.h:
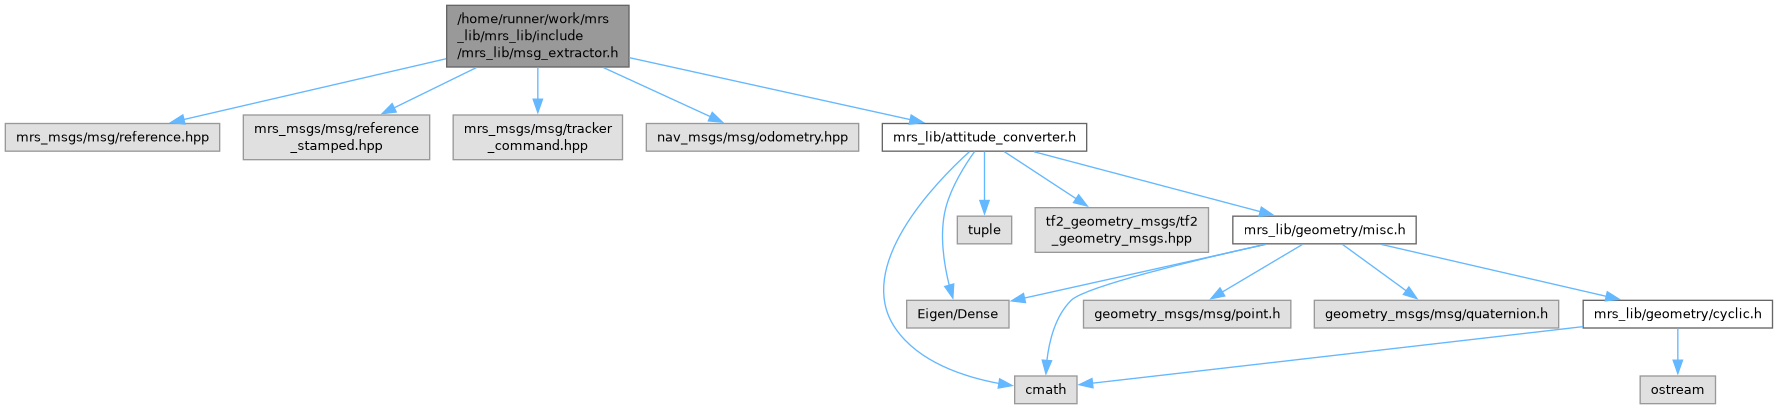
Go to the source code of this file.
Namespaces | |
| namespace | mrs_lib |
| All mrs_lib functions, classes, variables and definitions are contained in this namespace. | |
Functions | |
| std::tuple< double, double, double > | mrs_lib::getXYZ (const geometry_msgs::msg::Point &data) |
| get XYZ from geometry_msgs::msg::Point | |
| std::tuple< double, double, double > | mrs_lib::getXYZ (const geometry_msgs::msg::Point::SharedPtr &data) |
| get XYZ from geometry_msgs::msg::Point | |
| std::tuple< double, double, double > | mrs_lib::getXYZ (const geometry_msgs::msg::Point::ConstSharedPtr &data) |
| get XYZ from geometry_msgs::msg::Point | |
| std::tuple< double, double, double > | mrs_lib::getXYZ (const geometry_msgs::msg::Vector3 &data) |
| get XYZ from geometry_msgs::msg::Vector3 | |
| std::tuple< double, double, double > | mrs_lib::getXYZ (const geometry_msgs::msg::Vector3::SharedPtr &data) |
| get XYZ from geometry_msgs::msg::Vector3::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getXYZ (const geometry_msgs::msg::Vector3::ConstSharedPtr &data) |
| get XYZ from geometry_msgs::msg::Vector3::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const geometry_msgs::msg::Pose &data) |
| get position from geometry_msgs::msg::Pose | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const geometry_msgs::msg::Pose::SharedPtr &data) |
| get position from geometry_msgs::msg::Pose::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const geometry_msgs::msg::Pose::ConstSharedPtr &data) |
| get position from geometry_msgs::msg::Pose::ConstSharedPtr | |
| double | mrs_lib::getHeading (const geometry_msgs::msg::Pose &data) |
| get heading from geometry_msgs::msg::Pose | |
| double | mrs_lib::getHeading (const geometry_msgs::msg::Pose::SharedPtr &data) |
| get heading from geometry_msgs::msg::Pose::SharedPtr | |
| double | mrs_lib::getHeading (const geometry_msgs::msg::Pose::ConstSharedPtr &data) |
| get heading from geometry_msgs::msg::Pose::ConstSharedPtr | |
| double | mrs_lib::getYaw (const geometry_msgs::msg::Pose &data) |
| get yaw from geometry_msgs::msg::Pose | |
| double | mrs_lib::getYaw (const geometry_msgs::msg::Pose::SharedPtr &data) |
| get yaw from geometry_msgs::msg::Pose::SharedPtr | |
| double | mrs_lib::getYaw (const geometry_msgs::msg::Pose::ConstSharedPtr &data) |
| get yaw from geometry_msgs::msg::Pose::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const geometry_msgs::msg::PoseWithCovariance &data) |
| get position from geometry_msgs::msg::PoseWithCovariance | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const geometry_msgs::msg::PoseWithCovariance::SharedPtr &data) |
| get position from geometry_msgs::msg::PoseWithCovariance::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const geometry_msgs::msg::PoseWithCovariance::ConstSharedPtr &data) |
| get position from geometry_msgs::msg::PoseWithCovariance::ConstSharedPtr | |
| double | mrs_lib::getHeading (const geometry_msgs::msg::PoseWithCovariance &data) |
| get heading from geometry_msgs::msg::PoseWithCovariance | |
| double | mrs_lib::getHeading (const geometry_msgs::msg::PoseWithCovariance::SharedPtr &data) |
| get heading from geometry_msgs::msg::PoseWithCovariance::SharedPtr | |
| double | mrs_lib::getHeading (const geometry_msgs::msg::PoseWithCovariance::ConstSharedPtr &data) |
| get heading from geometry_msgs::msg::PoseWithCovariance::ConstSharedPtr | |
| double | mrs_lib::getYaw (const geometry_msgs::msg::PoseWithCovariance &data) |
| get yaw from geometry_msgs::msg::PoseWithCovariance | |
| double | mrs_lib::getYaw (const geometry_msgs::msg::PoseWithCovariance::SharedPtr &data) |
| get yaw from geometry_msgs::msg::PoseWithCovariance::SharedPtr | |
| double | mrs_lib::getYaw (const geometry_msgs::msg::PoseWithCovariance::ConstSharedPtr &data) |
| get yaw from geometry_msgs::msg::PoseWithCovariance::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const geometry_msgs::msg::Twist &data) |
| get velocity from geometry_msgs::msg::Twist | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const geometry_msgs::msg::Twist::SharedPtr &data) |
| get position from geometry_msgs::msg::Twist::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const geometry_msgs::msg::Twist::ConstSharedPtr &data) |
| get position from geometry_msgs::msg::Twist::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const geometry_msgs::msg::TwistWithCovariance &data) |
| get velocity from geometry_msgs::msg::TwistWithCovariance | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const geometry_msgs::msg::TwistWithCovariance::SharedPtr &data) |
| get position from geometry_msgs::msg::TwistWithCovariance::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const geometry_msgs::msg::TwistWithCovariance::ConstSharedPtr &data) |
| get position from geometry_msgs::msg::TwistWithCovariance::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const nav_msgs::msg::Odometry &data) |
| get position from nav_msgs::msg::Odometry | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const nav_msgs::msg::Odometry::SharedPtr &data) |
| get position from nav_msgs::msg::Odometry::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const nav_msgs::msg::Odometry::ConstSharedPtr &data) |
| get position from nav_msgs::msg::Odometry::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const nav_msgs::msg::Odometry &data) |
| get position from nav_msgs::msg::Odometry | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const nav_msgs::msg::Odometry::SharedPtr &data) |
| get velocity from nav_msgs::msg::Odometry::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const nav_msgs::msg::Odometry::ConstSharedPtr &data) |
| get velocity from nav_msgs::msg::Odometry::ConstSharedPtr | |
| double | mrs_lib::getHeading (const nav_msgs::msg::Odometry &data) |
| get heading from nav_msgs::msg::Odometry | |
| double | mrs_lib::getHeading (const nav_msgs::msg::Odometry::SharedPtr &data) |
| get heading from nav_msgs::msg::Odometry::SharedPtr | |
| double | mrs_lib::getHeading (const nav_msgs::msg::Odometry::ConstSharedPtr &data) |
| get heading from nav_msgs::msg::Odometry::ConstSharedPtr | |
| double | mrs_lib::getYaw (const nav_msgs::msg::Odometry &data) |
| get yaw from nav_msgs::msg::Odometry | |
| double | mrs_lib::getYaw (const nav_msgs::msg::Odometry::SharedPtr &data) |
| get yaw from nav_msgs::msg::Odometry::SharedPtr | |
| double | mrs_lib::getYaw (const nav_msgs::msg::Odometry::ConstSharedPtr &data) |
| get yaw from nav_msgs::msg::Odometry::ConstSharedPtr | |
| geometry_msgs::msg::Pose | mrs_lib::getPose (const nav_msgs::msg::Odometry &data) |
| returns the Pose part of the nav_msgs::msg::Odometry message | |
| geometry_msgs::msg::Pose | mrs_lib::getPose (const nav_msgs::msg::Odometry::SharedPtr &data) |
| returns the Pose part of the nav_msgs::msg::Odometry::SharedPtr message | |
| geometry_msgs::msg::Pose | mrs_lib::getPose (const nav_msgs::msg::Odometry::ConstSharedPtr &data) |
| returns the Pose part of the nav_msgs::msg::Odometry::ConstSharedPtr message | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::TrackerCommand &data) |
| get position data from mrs_msgs::msg::TrackerCommand | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::TrackerCommand::SharedPtr &data) |
| get position data from mrs_msgs::msg::TrackerCommandSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::TrackerCommand::ConstSharedPtr &data) |
| get position data from mrs_msgs::msg::TrackerCommand::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const mrs_msgs::msg::TrackerCommand &data) |
| get velocity data from mrs_msgs::msg::TrackerCommand | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const mrs_msgs::msg::TrackerCommand::SharedPtr &data) |
| get velocity data from mrs_msgs::msg::TrackerCommand::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getVelocity (const mrs_msgs::msg::TrackerCommand::ConstSharedPtr &data) |
| get velocity data from mrs_msgs::msg::TrackerCommand::ConstSharedPtr | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::TrackerCommand &data) |
| get heading from mrs_msgs::msg::TrackerCommand | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::TrackerCommand::SharedPtr &data) |
| get heading from mrs_msgs::msg::TrackerCommand::SharedPtr | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::TrackerCommand::ConstSharedPtr &data) |
| get heading from mrs_msgs::msg::TrackerCommand::ConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::Reference &data) |
| get position from mrs_msgs::msg::Reference | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::Reference::SharedPtr &data) |
| get position from mrs_msgs::msg::Reference::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::Reference::ConstSharedPtr &data) |
| get position from mrs_msgs::msg::Reference::ConstSharedPtr | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::Reference &data) |
| get heading from mrs_msgs::msg::Reference | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::Reference::SharedPtr &data) |
| get heading from mrs_msgs::msg::ReferenceSharedPtr | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::Reference::ConstSharedPtr &data) |
| get heading from mrs_msgs::msg::ReferenceConstSharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::ReferenceStamped &data) |
| get position from mrs_msgs::msg::ReferenceStamped | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::ReferenceStamped::SharedPtr &data) |
| get position from mrs_msgs::msg::ReferenceStamped::SharedPtr | |
| std::tuple< double, double, double > | mrs_lib::getPosition (const mrs_msgs::msg::ReferenceStamped::ConstSharedPtr &data) |
| get position from mrs_msgs::msg::ReferenceStamped::ConstSharedPtr | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::ReferenceStamped &data) |
| get heading from mrs_msgs::msg::ReferenceStamped | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::ReferenceStamped::SharedPtr &data) |
| get heading from mrs_msgs::msg::ReferenceStamped::SharedPtr | |
| double | mrs_lib::getHeading (const mrs_msgs::msg::ReferenceStamped::ConstSharedPtr &data) |
| get heading from mrs_msgs::msg::ReferenceStamped::ConstSharedPtr | |
Detailed Description
utility functions for getting stuff from ROS msgs
