Loading...
Searching...
No Matches
mrs_lib::SubscriberHandler< MessageType >::Impl< MessageType > Class Template Reference
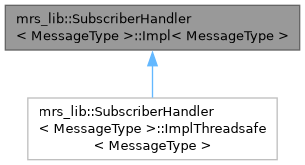
Inheritance diagram for mrs_lib::SubscriberHandler< MessageType >::Impl< MessageType >:
Public Types | |
| using | timeout_callback_t = typename SubscriberHandler<MessageType>::timeout_callback_t |
| using | message_callback_t = typename SubscriberHandler<MessageType>::message_callback_t |
| using | data_callback_t = std::function<void(const typename MessageType::ConstSharedPtr&)> |
Public Member Functions | |
| Impl (const SubscriberHandlerOptions &options, const message_callback_t &message_callback=message_callback_t()) | |
| virtual MessageType::ConstSharedPtr | getMsg () |
| virtual MessageType::ConstSharedPtr | peekMsg () const |
| virtual bool | hasMsg () const |
| virtual bool | newMsg () const |
| virtual bool | usedMsg () const |
| virtual MessageType::ConstSharedPtr | waitForNew (const rclcpp::Duration &timeout) |
| virtual rclcpp::Time | lastMsgTime () const |
| virtual std::string | topicName () const |
| virtual uint32_t | getNumPublishers () const |
| virtual void | setNoMessageTimeout (const rclcpp::Duration &timeout) |
| virtual void | start () |
| virtual void | stop () |
The documentation for this class was generated from the following file:
- /home/runner/work/mrs_lib/mrs_lib/include/mrs_lib/impl/subscriber_handler.hpp
